手すりが一本の連続した線であることはまれです。
踊り場の途中で終わるもの、途切れや中断があるもの、見慣れない断面形状のもの。継ぎ目ごとに、適合性やルート、専用の延長部材が必要かどうかが変わります。
STAIRIO / 研究開発
手すりをたどるのは簡単に見えます。本当の課題は、あらゆる階段室を理解することです。
私たちは特化型の世界モデルの構築を進めています。Stairioが環境を理解し、動作を事前に試し、次の点検の前にどこを見るべきかを選べるようにするためです。
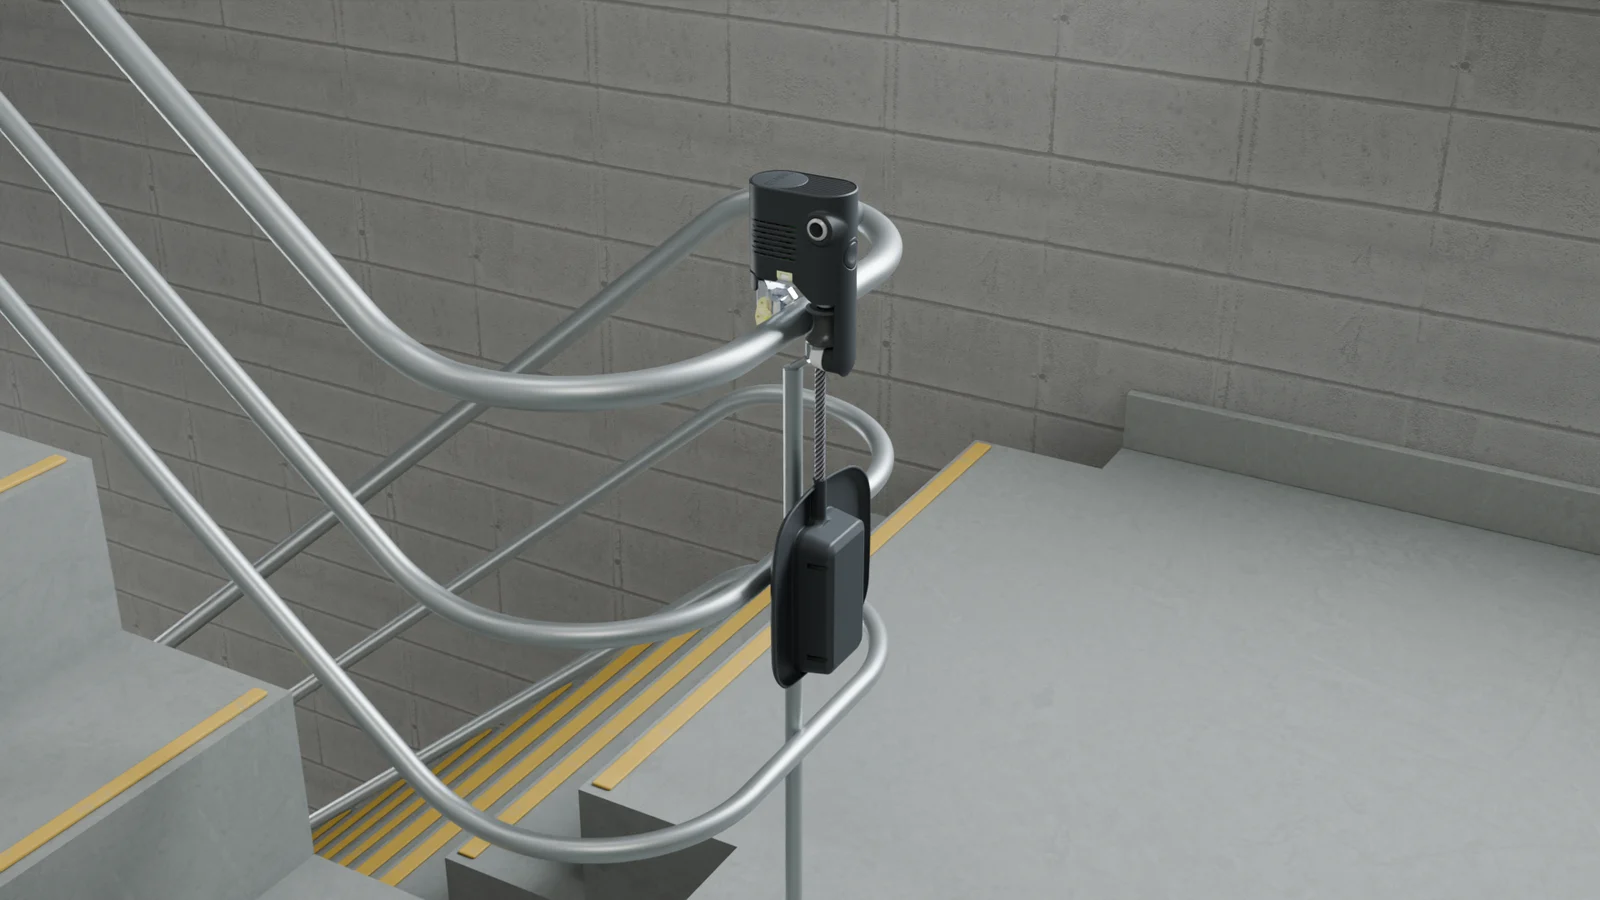
シンプルな発想の難しいところ
特化型ロボットは役割を絞り込めます。それでも、物理世界への理解は豊かでなければなりません。
踊り場の途中で終わるもの、途切れや中断があるもの、見慣れない断面形状のもの。継ぎ目ごとに、適合性やルート、専用の延長部材が必要かどうかが変わります。
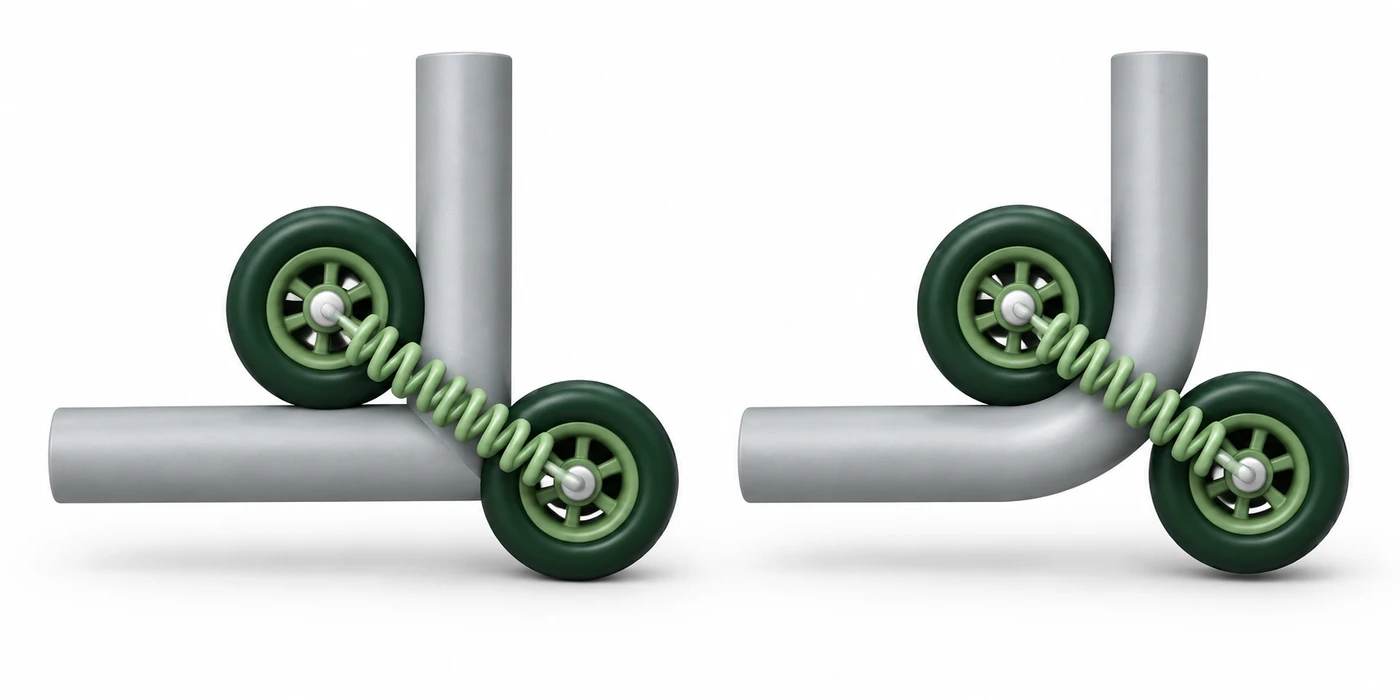
手すりの形状、曲げ半径、傾斜は、車輪の接触、クランプの可動量、バッテリーのクリアランスに影響します。滑らかに見える経路でも、ロボットの実際の形状と照らし合わせて確認する必要があります。
特化型の世界モデル
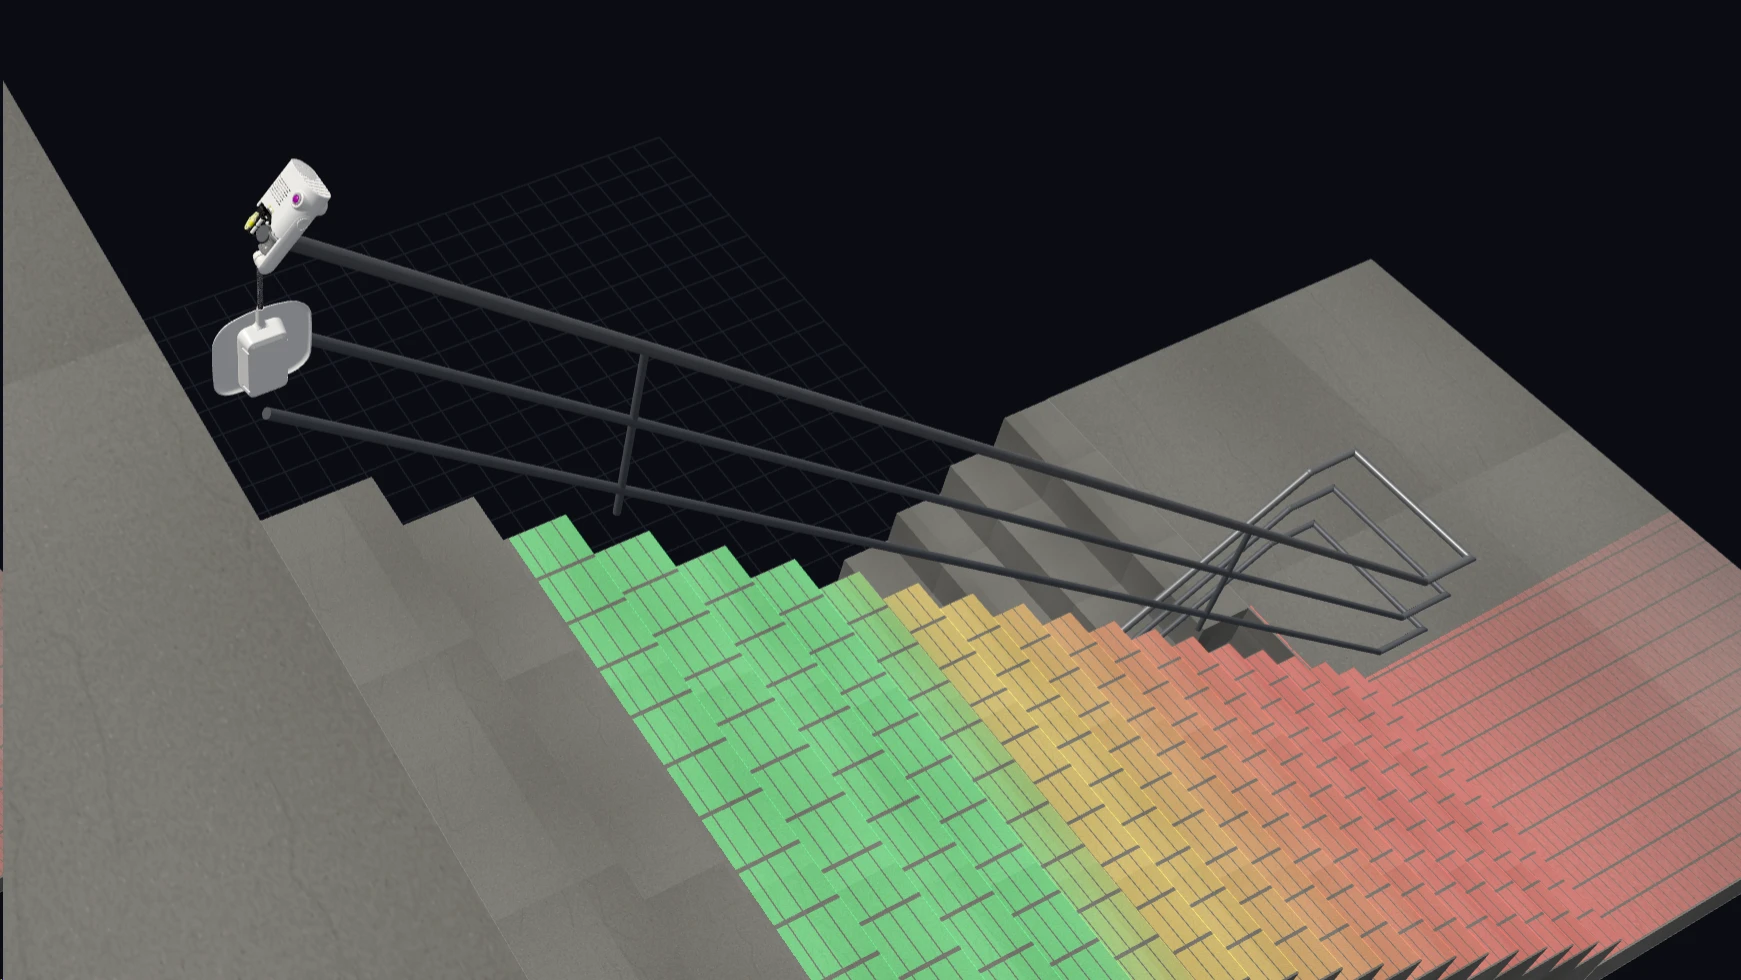
各写真の撮影位置と、写真内での物体の位置を組み合わせることで、実際の階段室における危険箇所の位置と大きさを推定します。ステレオカメラやLiDARは不要です。
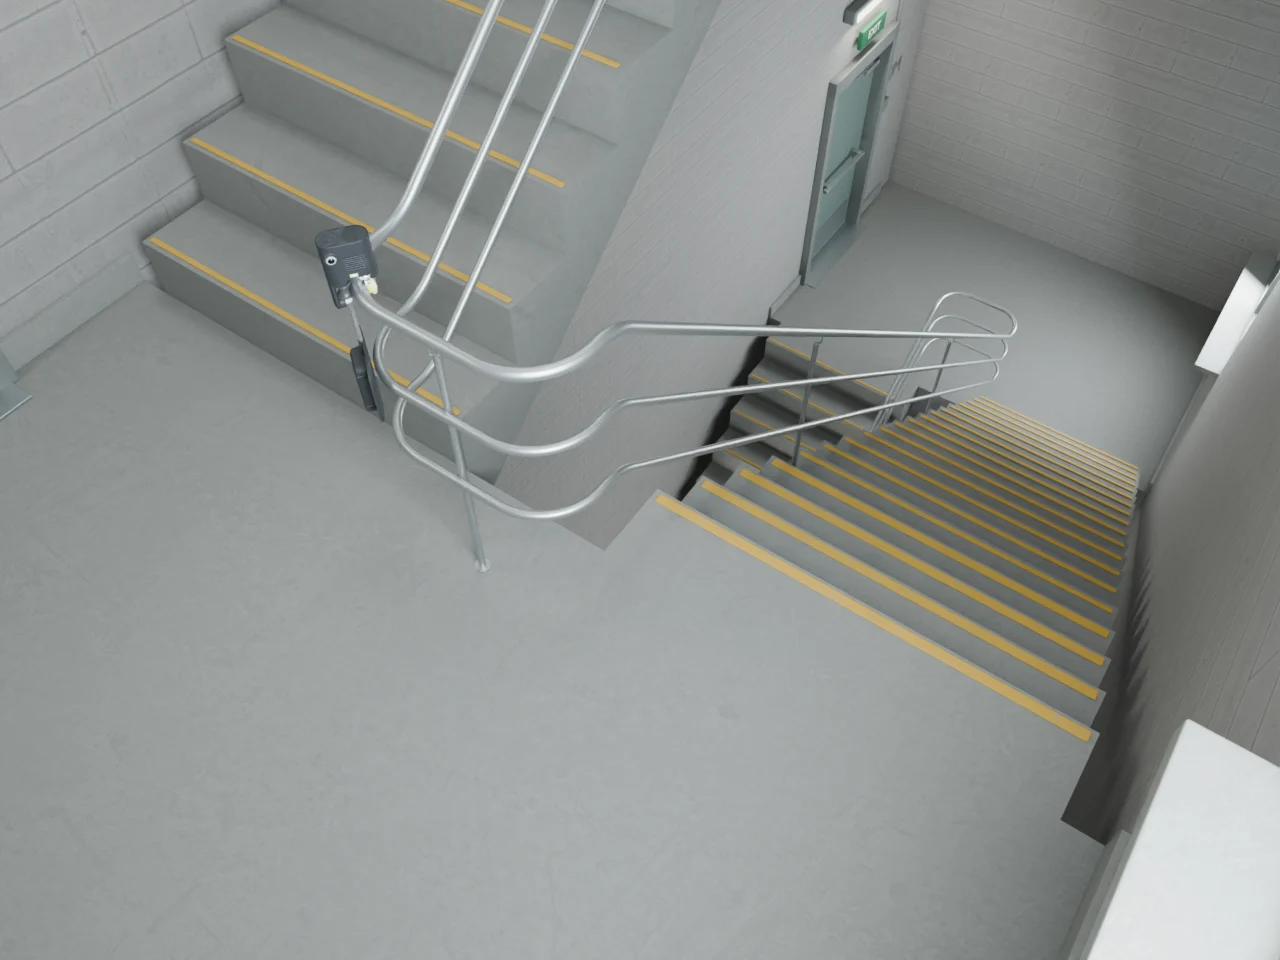
計測データと重なり合う画像を組み合わせ、階段、踊り場、手すり、障害物を再構築します。計測済み、推定、未観測の領域は区別して扱います。
さまざまなレイアウト、照明、遮蔽条件でラベル付きの合成画像を生成して画像認識モデルを学習させ、独立した実環境の撮影データで評価します。
候補となるルートと撮影戦略を同じ環境で試し、見える範囲、ロボットが通れる場所、残る不確実性を比較します。
学習データから、より良い判断へ
ロボットが各写真を撮影する位置を計画し、できるだけ少ない停止回数で階段室全体をカバーします。
物体が視野に入っていても、画像内で小さすぎると検出できないことがあります。カメラの性能を検証し、各撮影でどの程度の精細さが必要かを把握したうえで、撮影枚数、カバー範囲、点検時間のバランスを取ります。
詳細スキャンは精細さを優先し、必要な箇所では撮影枚数を増やして小さな物体を確認します。撮影計画は、点検に求められる詳細度に合わせて調整されます。
高速スキャンは速度を優先し、日常的な概況確認に必要なカバー範囲を少ない撮影枚数で満たします。撮影にかける時間を抑えながら、必要なエリアを網羅することが目的です。
昇る前にテスト済み
出会った階段室一つひとつをテストケースにするシミュレーターを開発中です。建物に到着する前に、ロボットのルートと難しい場面での対応をリハーサルできます。
踊り場の途中で終わる手すり、途切れ、急な曲がりを現地調査から再現。
通信断、モーター停止、曲がり角の見落としを、いつでも再現。
各アップデートは、現場に導入する前に同じシナリオで検証します。
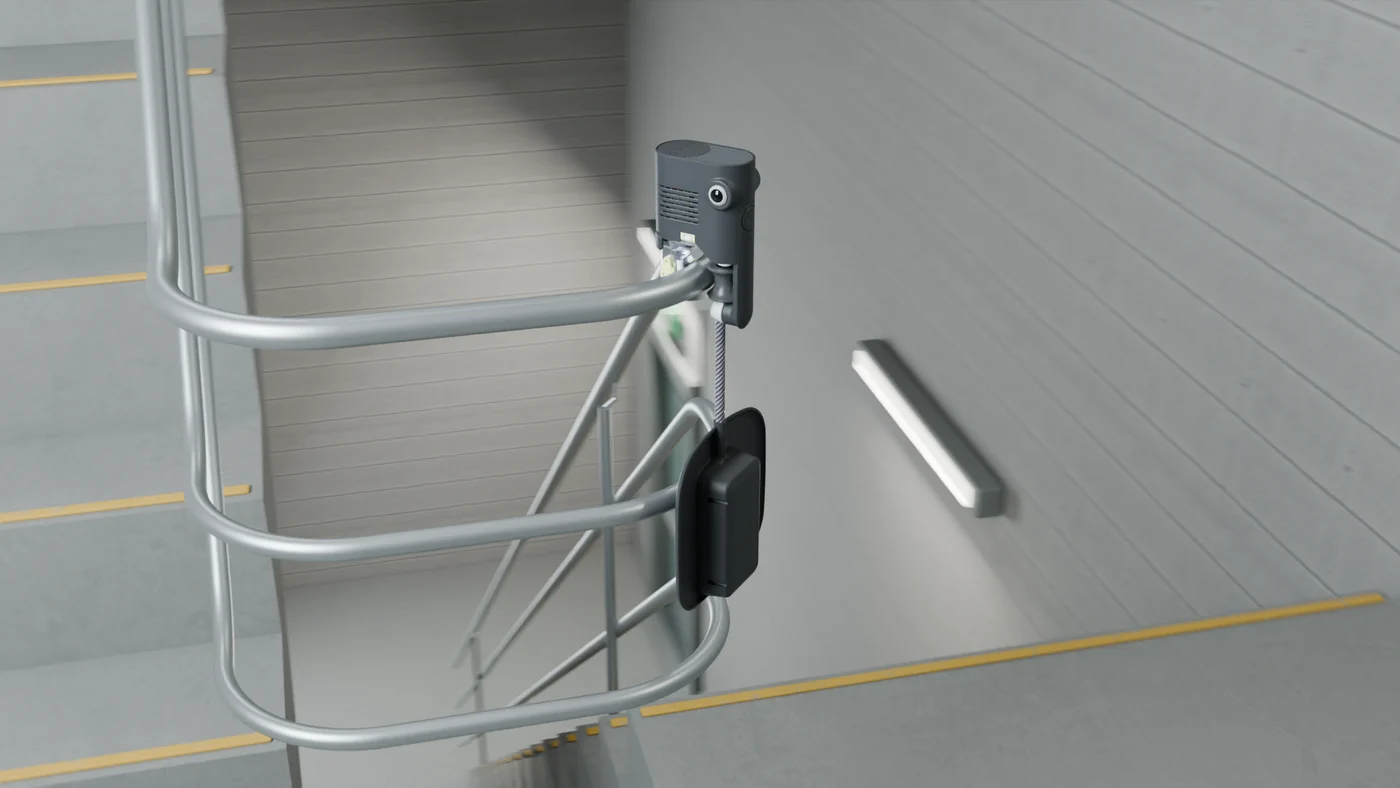
曲がり角のクリアランス、バッテリーの吊り下げ位置、車輪が曲がりをどうつかむか。現地訪問の前にロボットの実際の形状と照らし合わせて確認するため、試験導入での想定外を減らせます。
私たちの研究の考え方
タスクを絞ることで、モデル化し改善すべき世界も限定されます。訪れる建物が増えるほど、次の建物への対応は容易になります。
チームに相談する